El principal obstáculo para los robots humanoides ya no está solo en sus motores, articulaciones o velocidad. Empresas de Estados Unidos y China concentran cada vez más esfuerzos en desarrollar sistemas capaces de comprender el entorno, aprender tareas físicas distintas y actuar junto a personas sin depender de una secuencia fija de órdenes.
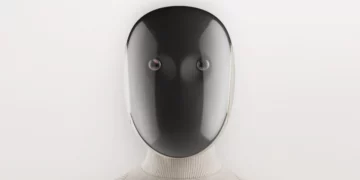
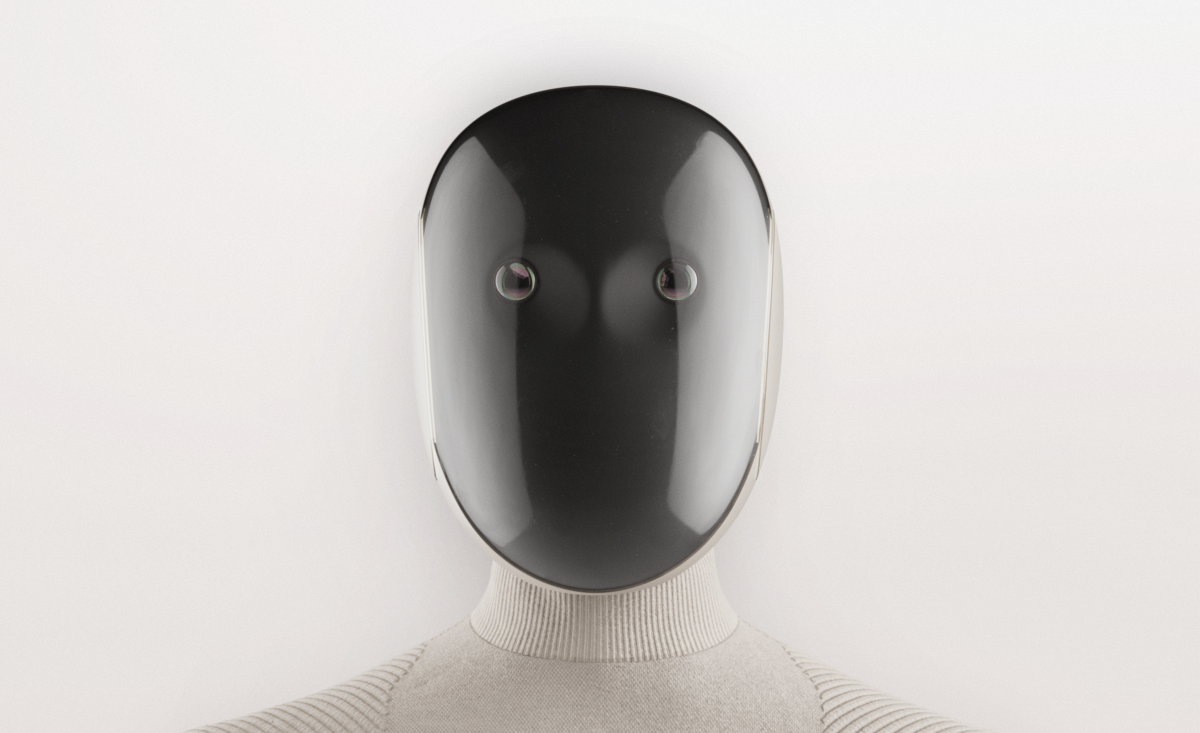
1X Technologies trabaja en esa dirección con NEO, un humanoide cubierto de tela que la empresa quiere llevar a los hogares. Su director ejecutivo, Bernt Børnich, considera esencial que el robot conserve recuerdos relevantes de las personas y situaciones con las que interactúa. La compañía investiga mecanismos para seleccionar qué experiencias debe retener después de una jornada de actividad.
Skild AI persigue un objetivo similar desde otra vía. Su director ejecutivo, Deepak Pathak, sostiene que el hardware robótico existe desde hace décadas y que la carencia principal ha sido un sistema de inteligencia de propósito general. La empresa desarrolla un modelo que pueda transferirse entre distintos tipos de robots y tareas.
En China, Unitree ha demostrado capacidades físicas avanzadas con robots que bailan, practican artes marciales y compiten en pruebas de velocidad. Sin embargo, sus propios responsables reconocen que el control autónomo sigue rezagado respecto del movimiento. En su sala de exposición de Hangzhou, algunos robots aún dependen de un operador humano con un mando.
La dificultad refleja la llamada paradoja de Moravec. Tareas intelectuales que parecen complejas para una persona pueden requerir menos capacidad computacional que acciones físicas cotidianas como caminar, preparar café o manipular objetos. Sam Kriegman, de la Universidad Northwestern, afirmó que la robótica todavía está lejos de alcanzar siquiera la inteligencia de una ardilla.
Las fábricas y almacenes se han convertido en uno de los principales espacios de prueba. Agility Robotics centra parte de su trabajo en Digit, un humanoide destinado a tareas industriales. La empresa presentó Digit 5 como un modelo diseñado para operar cerca de trabajadores humanos sin las barreras físicas que se han usado de forma tradicional en entornos automatizados.
El avance depende en gran medida de los datos. Los modelos necesitan ejemplos de movimientos, contacto físico, presión, equilibrio y manipulación de objetos, no solo texto o imágenes. Por esa razón han aparecido equipos de personas con cámaras en la cabeza y las muñecas que registran tareas ordinarias. Physical Intelligence también recopila datos mediante operadores que controlan robots de forma directa para enseñarles actividades como doblar ropa o preparar alimentos.
La simulación permite ampliar las pruebas, pero los desarrolladores insisten en que los robots necesitan experiencia física. 1X usa sensores en los dedos para enseñar cuánta presión aplicar sobre distintos objetos. Physical Intelligence, conocida también como Pi, alquiló numerosas viviendas para exponer sus sistemas a cocinas, cafeteras, fregaderos y otros entornos domésticos distintos.
El hogar representa uno de los escenarios más difíciles. Allí cambian la distribución, los objetos, las mascotas y las personas, y no existe una rutina tan controlada como en una planta industrial. Pi asegura que sus sistemas ya alcanzan tasas de éxito superiores al 90 por ciento en algunas tareas, aunque todavía no llegan a la fiabilidad necesaria para un despliegue general.
Las empresas también estudian cómo compartir conocimientos entre robots. Una habilidad aprendida por una máquina podría transferirse a otras conectadas a la misma red, pero esa posibilidad abre problemas de privacidad. Børnich plantea que un robot doméstico debe distinguir qué información puede recordar, compartir o mantener separada entre miembros de una familia.
La seguridad física plantea otra dificultad. Agility Robotics presta atención a fallos mecánicos capaces de alterar el equilibrio o la posición de las extremidades y a la forma en que un robot debe detenerse si un componente deja de funcionar. Unitree, por su parte, considera que el uso malicioso por parte de personas puede ser una amenaza más inmediata que una acción autónoma inesperada.
La competencia también tiene una dimensión geopolítica. China dispone de una industria amplia de hardware robótico y de numerosos entornos de prueba, mientras empresas estadounidenses concentran esfuerzos en los modelos de inteligencia que controlan las máquinas. A pesar de la rivalidad tecnológica entre ambos países, laboratorios y compañías aún dependen de componentes, robots, chips y conocimientos procedentes de ambos lados.
Los plazos continúan abiertos. Tesla apunta a finales de 2027 para lanzar Optimus, mientras 1X quiere entregar las primeras unidades de NEO antes. Wang Xingxing, director ejecutivo de Unitree, espera que en el futuro un robot pueda entrar en una vivienda desconocida y completar cerca del 80 por ciento de las tareas mediante órdenes de voz o texto. Brian Ichter, cofundador de Pi, afirma que el progreso de su empresa ha avanzado más rápido de lo que esperaba y que ahora calcula unos dos años y medio para alcanzar aplicaciones útiles en el mundo real.