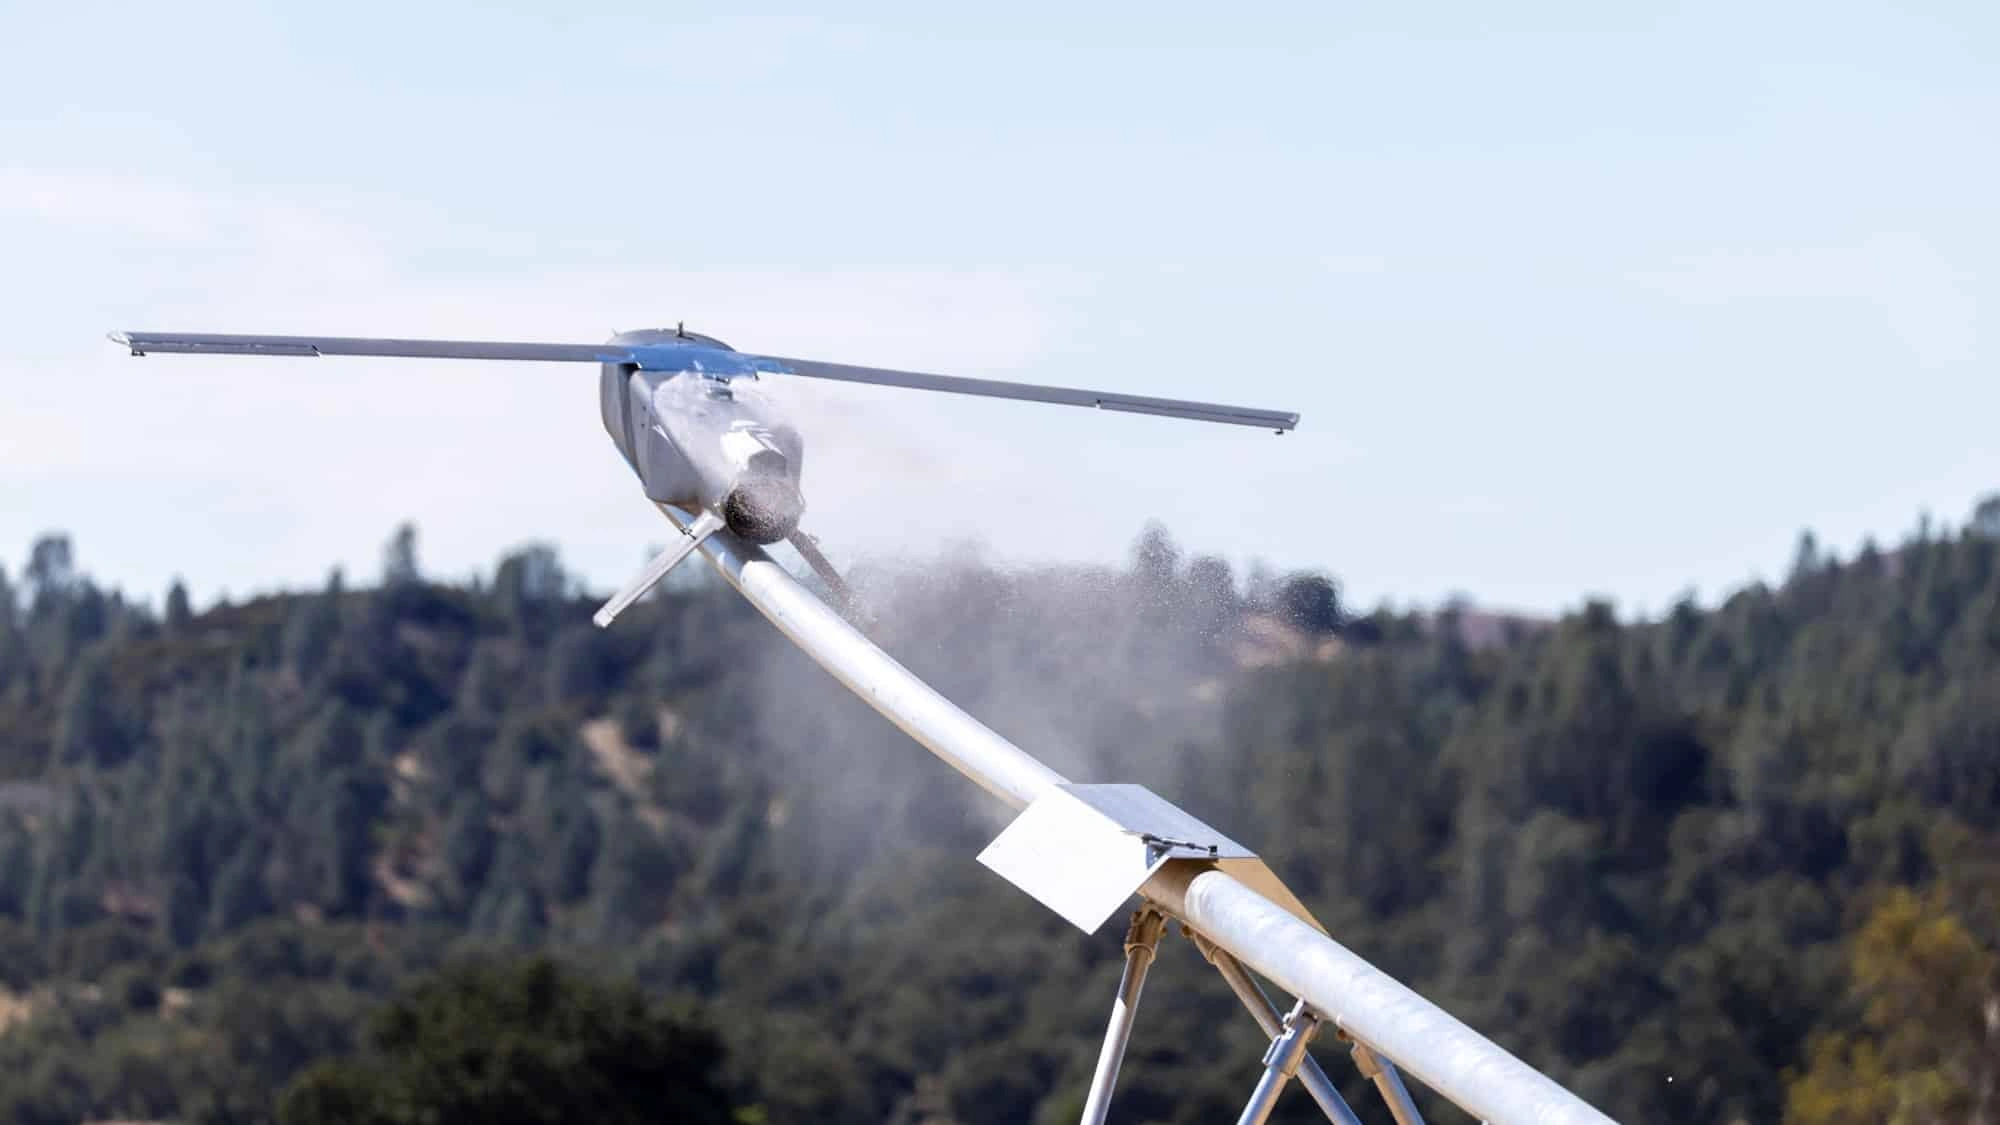
La prueba de AQNav mostró que el dron puede obtener una referencia de posición independiente cuando las señales GPS dejan de ser fiables.
La navegación magnética ofrece a Lumberjack una referencia sin GPS
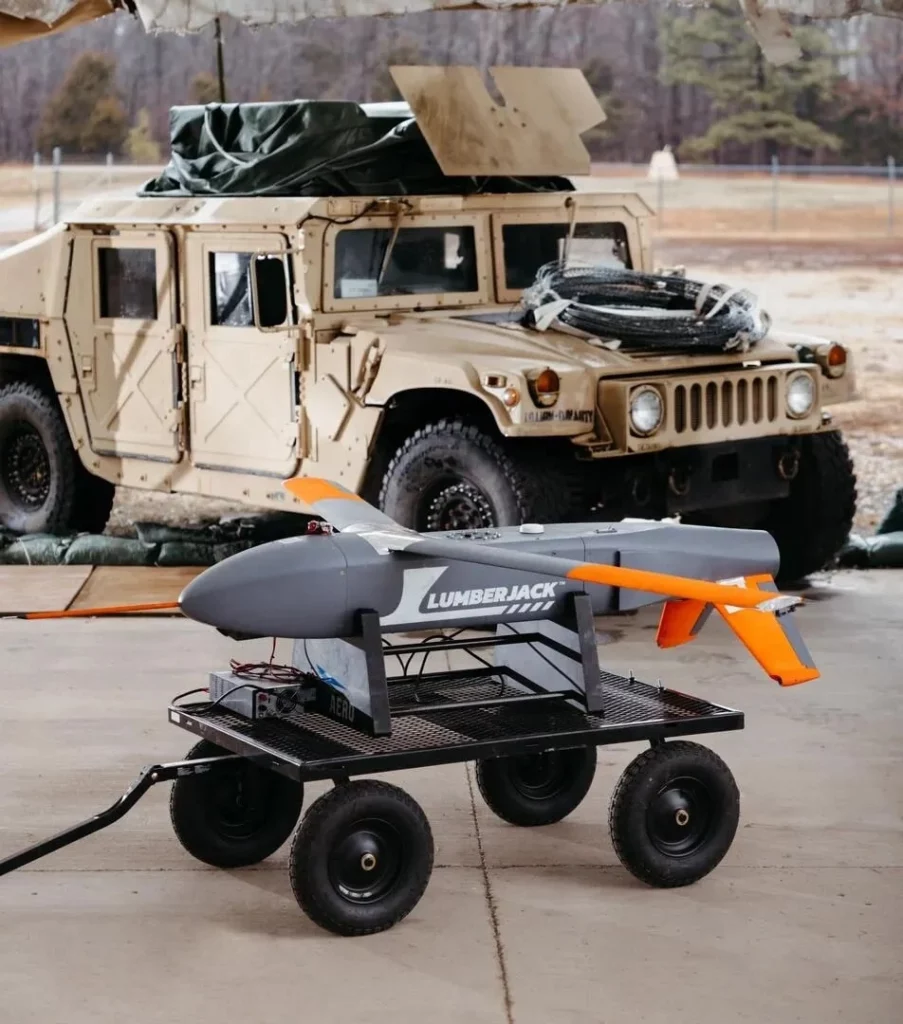
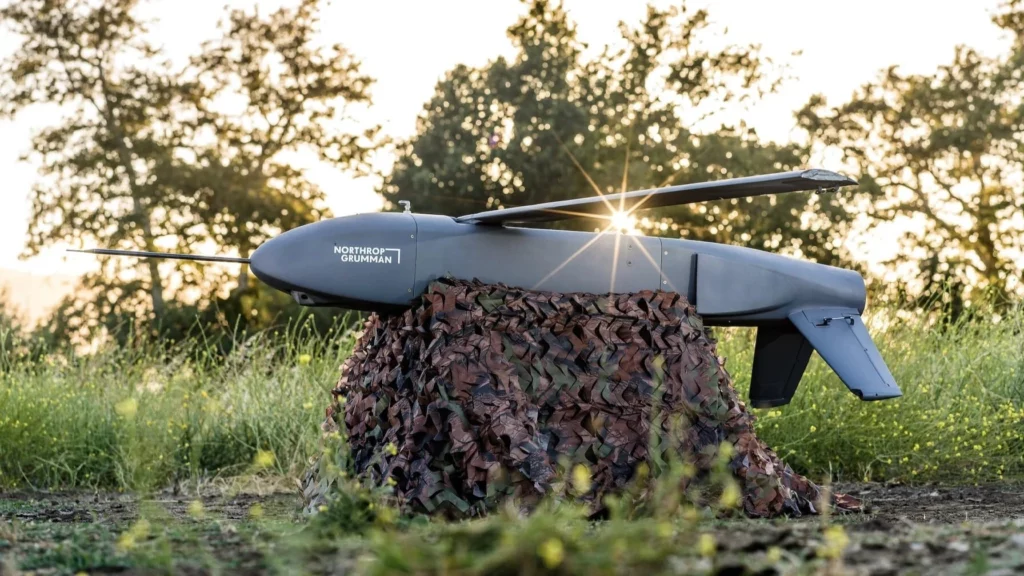
Lumberjack ya ha demostrado en vuelo que puede recurrir a una referencia de posición distinta del GPS. Northrop Grumman y SandboxAQ instalaron el sistema de navegación magnética AQNav en este vehículo aéreo no tripulado del Grupo 3 y completaron una prueba durante la cual la tecnología funcionó sin apoyo del sistema GPS de la aeronave. La finalidad es que una plataforma autónoma pueda mantener una solución de posicionamiento, navegación y temporización cuando las señales satelitales pierdan fiabilidad o dejen de estar disponibles.
AQNav obtiene esa referencia a partir de las variaciones del campo magnético terrestre. Sus sensores registran esas diferencias y el sistema procesa los datos para calcular la posición de la aeronave. No necesita una señal de navegación procedente de un satélite ni infraestructura terrestre. SandboxAQ lo plantea, por tanto, como una fuente pasiva que puede funcionar de manera independiente o incorporarse a una arquitectura en la que intervengan otros métodos de navegación.
La prueba resulta especialmente relevante para Lumberjack, concebido para operar de forma autónoma en entornos disputados. Northrop Grumman presenta la aeronave como una plataforma modular y configurable para distintas misiones, dotada de inteligencia artificial y preparada para operaciones conjuntas y ataques unidireccionales. Su arquitectura también contempla el empleo en enjambre y la integración con aeronaves tripuladas y otros sistemas no tripulados. Puede lanzarse desde medios aéreos o terrestres, aunque las demostraciones realizadas hasta ahora solo han empleado lanzadores terrestres.
La pérdida del GPS plantea un problema particular para una aeronave autónoma, que necesita conocer su posición con precisión suficiente para continuar la misión. La navegación inercial puede conservar una estimación durante cierto tiempo, pero el error aumenta conforme avanza el vuelo sin una referencia externa que permita corregir la deriva. AQNav se incorpora precisamente como una fuente adicional con la que la plataforma puede recuperar una referencia independiente de las señales satelitales.
Funciones previstas para la plataforma autónoma Lumberjack
- Guerra electrónica y enlaces tácticos de datos.
- Misiones de inteligencia, vigilancia y reconocimiento.
- Ataque de precisión y operaciones de ataque unidireccional.
- Operaciones en enjambre junto con otros sistemas no tripulados.
- Integración con aeronaves tripuladas y operaciones conjuntas.
AQNav corrige la deriva inercial sin recurrir a señales satelitales
Durante las pruebas de Lumberjack, AQNav funcionó separado del sistema GPS de la plataforma. SandboxAQ explicó que esa configuración reprodujo el escenario para el que se diseñó esta alternativa de navegación. Los perfiles de vuelo también representaron las condiciones previstas para el empleo de Lumberjack en ambientes sin GPS. La empresa no proporcionó cifras concretas de rendimiento ni detalles sobre esos perfiles porque los sistemas militares implicados todavía tienen carácter experimental.
SandboxAQ sostiene que AQNav obtuvo, bajo esas condiciones, resultados muy superiores a los de una solución basada exclusivamente en navegación inercial. Jim Stroup, responsable de crecimiento de la compañía, explicó que el sistema magnético corrige de forma continua la referencia inercial y vuelve a aproximarla a la posición real de la aeronave. El procedimiento no depende del GPS, de otras constelaciones de satélites ni de instalaciones terrestres que proporcionen una referencia externa.
La intención no es necesariamente sustituir los demás sistemas instalados en la aeronave. AQNav puede proporcionar una estimación de posición y, según la forma elegida para integrarlo, también una estimación de confianza. El sistema de navegación de la plataforma puede comparar ese resultado con los datos procedentes de fuentes inerciales, visuales o satelitales y asignar un peso diferente a cada referencia en el cálculo final de la posición.
Northrop Grumman no ha detallado cómo establece Lumberjack la prioridad entre esas fuentes. Las próximas pruebas incorporarán AQNav a un esquema de fusión adaptativa de sensores durante vuelos sin GPS. Esa fase permitirá examinar cómo interactúa la navegación magnética con las demás modalidades disponibles a bordo y cómo puede incorporarse a un sistema autónomo que necesita mantener una solución de navegación pese a la pérdida de una de sus referencias.
La prueba reúne navegación magnética y visual en una sola aeronave
La demostración reunió además dos métodos alternativos de navegación en una misma aeronave. SandboxAQ la describe como la primera prueba conocida de navegación magnética en una plataforma prescindible y como el primer caso conocido en el que MagNav y un sistema de navegación visual se emplean conjuntamente en una plataforma prescindible destinada a misiones de ataque unidireccional. Ambas fuentes pueden aportar referencias distintas cuando el GPS deja de ser utilizable.
La navegación magnética también presenta dificultades técnicas propias. El sensor debe identificar las variaciones del campo magnético terrestre pese a las perturbaciones producidas por la propia aeronave. Los motores, los sistemas eléctricos, el cableado y las cargas útiles pueden modificar el entorno magnético inmediato y contaminar las mediciones. El sistema necesita separar esas interferencias de las variaciones que utiliza para determinar la posición de la plataforma.
SandboxAQ afirma que la experiencia acumulada durante sus pruebas anteriores le permitió desarrollar un producto de navegación que no depende de una plataforma ni de un ejemplar concreto de aeronave. Según la empresa, el propio sistema puede eliminar ruido procedente del entorno, de la plataforma y de la carga útil. De ese modo, AQNav puede instalarse en configuraciones diferentes sin quedar vinculado a las características magnéticas de una sola aeronave.
AQNav tampoco se limita a zonas terrestres con características visuales identificables. SandboxAQ atribuye al sistema aptitud para trabajar sobre mar abierto, sobre terrenos con pocos rasgos distintivos y en otros escenarios donde la navegación visual convencional puede encontrar dificultades. La tecnología forma parte de los trabajos destinados a proporcionar alternativas de posicionamiento, navegación y temporización a sistemas militares expuestos a interferencia o denegación de GPS.
Las pruebas anteriores llevaron AQNav a aeronaves militares y civiles
Los ensayos de AQNav comenzaron antes de su instalación en Lumberjack. SandboxAQ realiza vuelos con socios militares, organismos gubernamentales y empresas de la industria aeroespacial comercial desde 2023. Airbus y Boeing figuran entre las organizaciones que han participado en estos trabajos. La compañía también ha colaborado con la Fuerza Aérea de Estados Unidos en vuelos efectuados a bordo de C-17 Globemaster III y C-130J Super Hercules.
SandboxAQ también ha participado en el programa Defence Innovation Accelerator for the North Atlantic de la OTAN. Estas actividades precedieron a la demostración con Lumberjack y permitieron acumular experiencia con la navegación magnética en plataformas diferentes. La instalación en el vehículo no tripulado llevó esa tecnología a una aeronave autónoma concebida para operar en ambientes donde las señales GPS pueden quedar degradadas o completamente denegadas.
El desarrollo de Lumberjack ha seguido un calendario igualmente corto. Northrop Grumman afirma que transcurrieron menos de 14 meses entre el concepto inicial y el primer vuelo. La incorporación de AQNav avanzó con un ritmo similar. Aproximadamente un mes separó la decisión de demostrar esta forma de navegación y la prueba de vuelo realizada con el sistema instalado a bordo de la aeronave.
Para Northrop Grumman, una referencia PNT resistente ocupa una posición central en el funcionamiento autónomo del sistema. Michael Bastin, director de Sistemas Distribuidos de la compañía, explicó que esta referencia permite que Lumberjack conozca su posición cuando el GPS queda degradado o denegado. También señaló que una plataforma autónoma no puede depender indefinidamente de la navegación inercial después de perder el GPS, debido a la deriva acumulada que necesita una referencia externa para corregirse.
La arquitectura de Lumberjack combina varias referencias de navegación
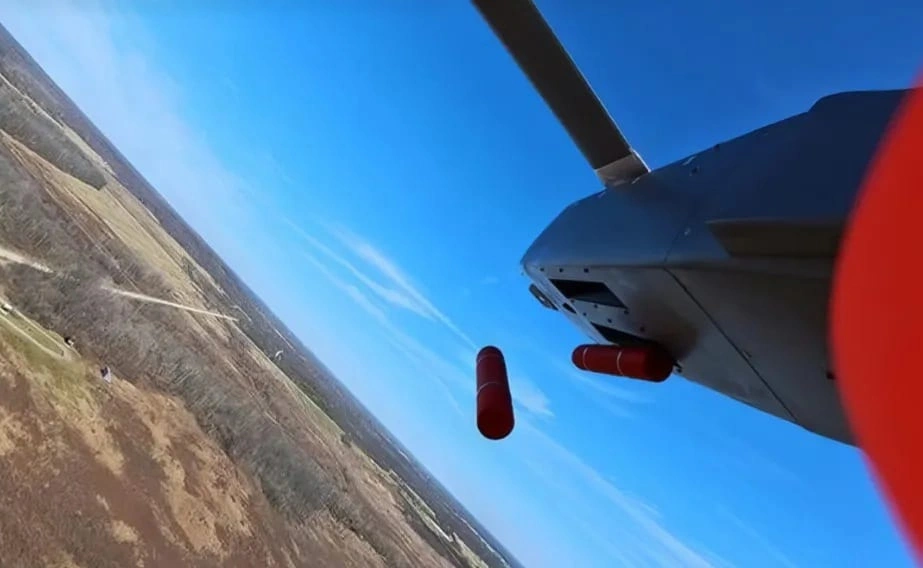
Northrop Grumman considera que estas alternativas ayudan a mantener la precisión y la utilidad operativa de Lumberjack en entornos disputados. La referencia de posición también es necesaria para las funciones de precisión y para misiones de inteligencia, vigilancia y reconocimiento. Aunque el diseño de la aeronave es modular y no depende de una carga útil específica, la navegación forma parte de la arquitectura básica con la que la plataforma planifica, coordina y ejecuta sus misiones.
Por esa razón, tanto la navegación magnética como la basada en visión se integran en los sistemas de autonomía y misión, en lugar de aparecer como funciones independientes añadidas a la aeronave. La plataforma puede recurrir a distintas fuentes y compararlas con la solución inercial o con las referencias satelitales disponibles. La siguiente etapa prevista para AQNav profundizará precisamente en esa interacción mediante un sistema adaptativo de fusión de sensores.
Lumberjack también ha participado en evaluaciones ajenas a las pruebas específicas de AQNav. En marzo de 2026 voló durante el ejercicio Operation Lethal Eagle de la 101.ª División Aerotransportada (Asalto Aéreo) del Ejército de Estados Unidos. Durante esa actividad se evaluaron sus funciones de navegación en un entorno operativo, dentro del proceso de desarrollo de una plataforma concebida para conservar su autonomía bajo condiciones disputadas.
Northrop Grumman prevé realizar más vuelos de Lumberjack durante este año y el próximo. La empresa no ha especificado qué funciones examinará en cada demostración, aunque espera ampliar las que la plataforma ya ofrece. También ha presentado el sistema a posibles clientes y mantiene conversaciones con interesados cuyos detalles no puede divulgar por el momento. El desarrollo continuará con nuevas evaluaciones de la aeronave y de los sistemas que sostienen su funcionamiento autónomo.
Las próximas pruebas llevarán AQNav a la fusión de sensores a bordo
La demostración con AQNav se incorpora al desarrollo de una aeronave que depende de varias fuentes de navegación para mantener su autonomía cuando una de ellas deja de estar disponible. El GPS puede proporcionar la referencia principal mientras permanece utilizable, pero la navegación inercial, los sistemas visuales y la navegación magnética ofrecen alternativas que pueden compararse e integrarse dentro de la arquitectura de la plataforma.
En el caso de Lumberjack, la siguiente etapa trasladará la navegación magnética desde una demostración independiente hacia una integración más estrecha con los demás sensores que participan en el cálculo de su posición. Las próximas pruebas sin GPS permitirán evaluar esa fusión adaptativa y determinar cómo AQNav puede contribuir a corregir la deriva inercial mientras la plataforma combina varias referencias para continuar su misión de forma autónoma.