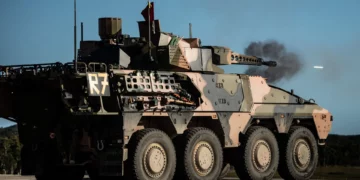
Australia prueba una configuración del Boxer CRV en la que un miembro de la tripulación puede dirigir por voz un enjambre de drones sin dejar su puesto habitual dentro del vehículo. El concepto integra los sistemas no tripulados en las tareas de la propia tripulación y evita añadir un operador específico o una estación separada de control.
La demostración responde a un problema cada vez más visible en las fuerzas terrestres. Las tripulaciones de vehículos blindados ya reparten su atención entre la conducción, la observación, las comunicaciones, la navegación y el empleo de armas. Introducir otra interfaz dedicada a los drones aumenta esa carga. El uso de órdenes habladas permite asignar tareas a varios sistemas no tripulados desde el mismo entorno de trabajo del Boxer.
Un tripulante controla varios drones desde su puesto
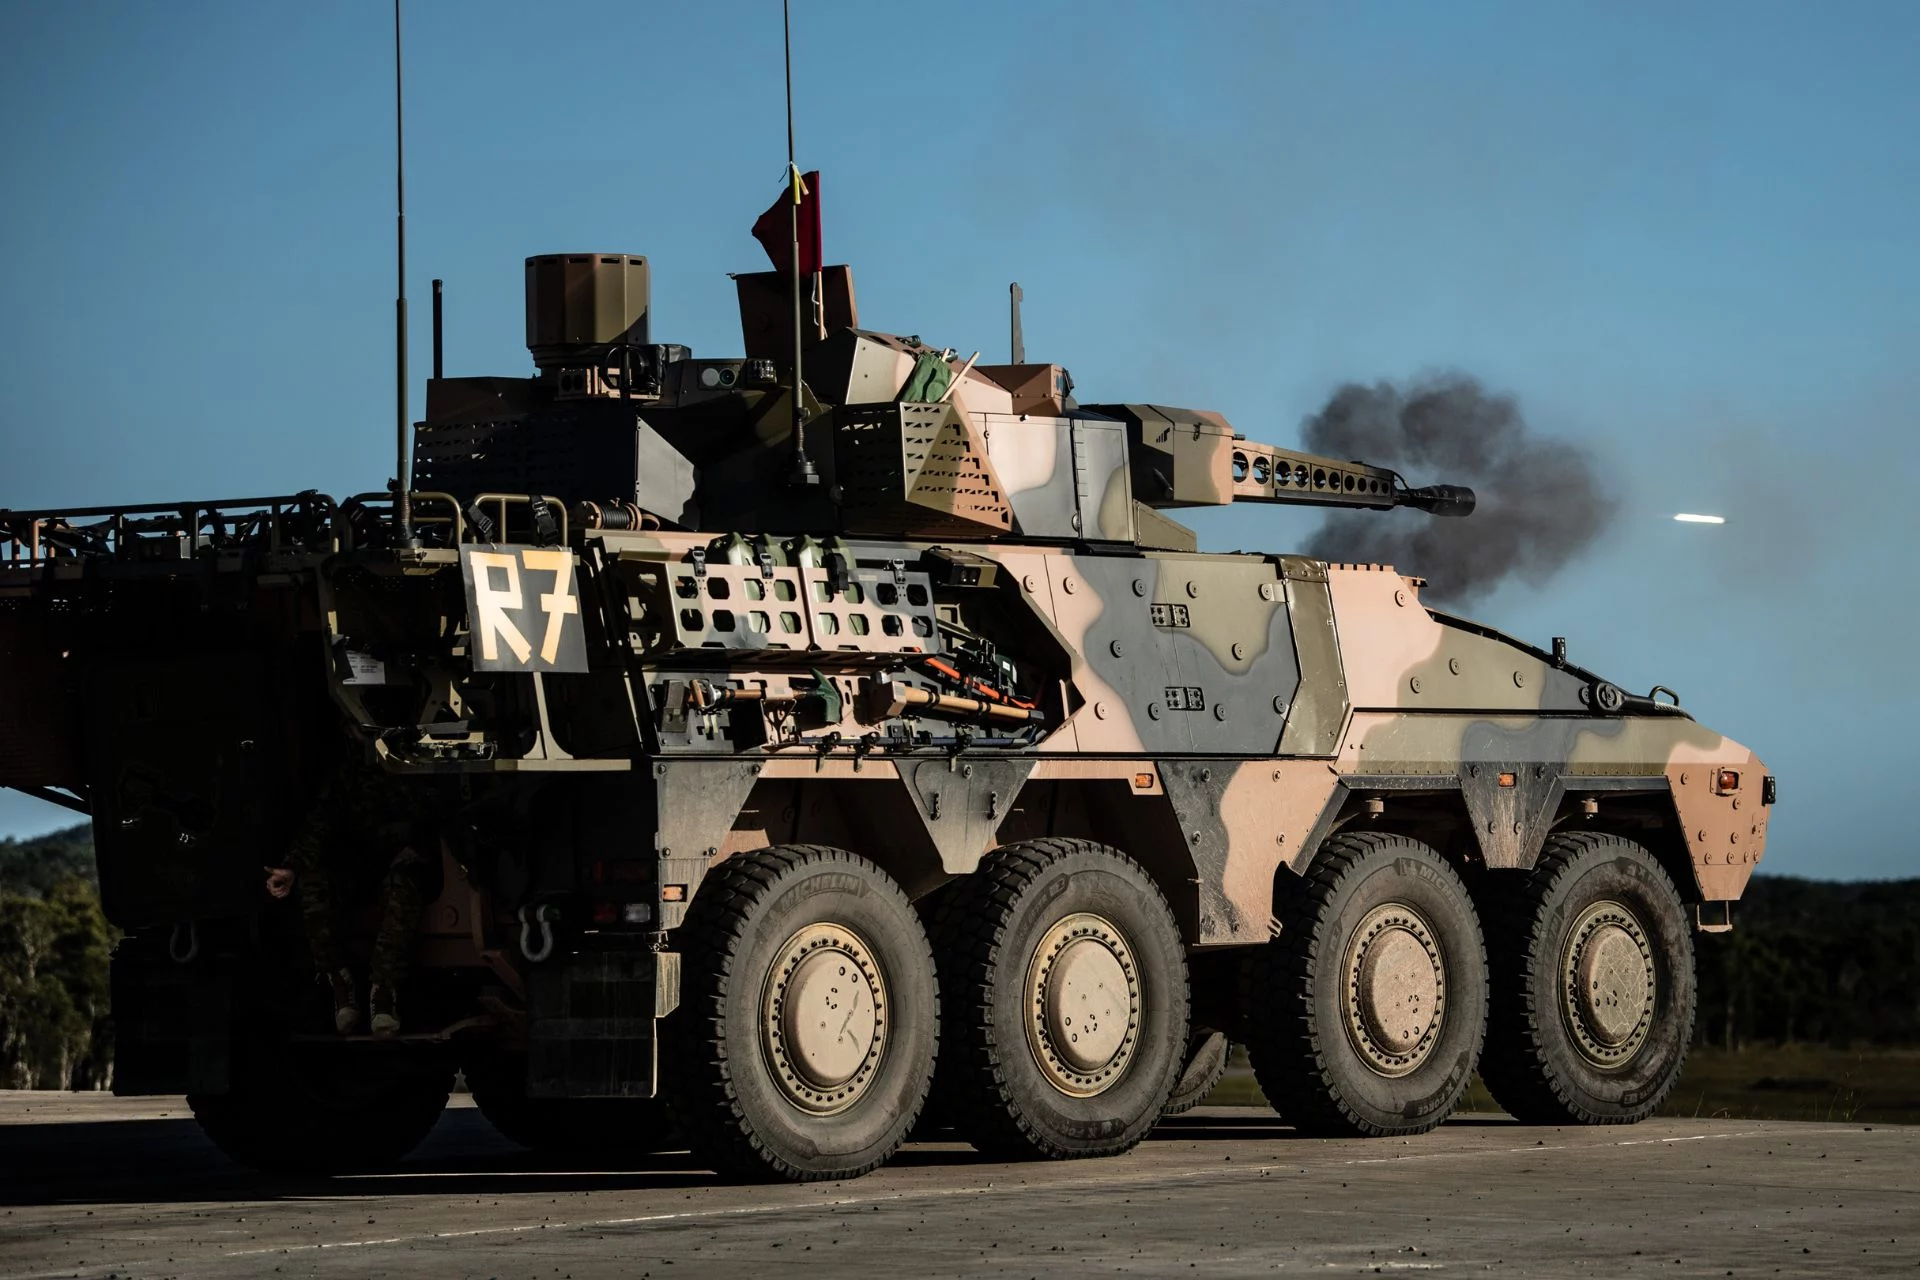
Rheinmetall anunció el 6 de octubre de 2026 que Rheinmetall Defence Australia y la empresa australiana Breaker habían firmado un acuerdo para integrar equipos hombre-máquina en vehículos blindados. En una demostración con un Boxer CRV del Ejército Australiano, un tripulante que había recibido menos de 30 minutos de instrucción dirigió un enjambre de drones mediante el micrófono y los auriculares estándar del vehículo. Al mismo tiempo, continuó con la operación del Boxer y con sus tareas normales de tripulación.
La prueba no exigió una nueva pantalla, un controlador portátil ni una consola específica para drones. El operador permaneció en su asiento y utilizó los auriculares ya instalados. Breaker denomina Avalon a la capa de orquestación táctica que convierte las instrucciones habladas en órdenes para grupos de sistemas autónomos.
El planteamiento busca que la relación entre la tripulación y los drones se parezca más a la asignación de tareas a otro integrante de la formación que al pilotaje manual de cada aeronave. De este modo, el vehículo puede ampliar su observación más allá de los sensores instalados a bordo sin incorporar otro puesto de control.
El cambio depende sobre todo del software

La integración se apoya en gran medida en la arquitectura de software y no en una modificación extensa del vehículo. El sistema de Breaker estuvo operativo en el simulador de Rheinmetall Defence Australia pocas semanas después del inicio del trabajo y mostró capacidad funcional en el Boxer dentro de los seis meses posteriores a las primeras conversaciones entre ambas empresas.
Breaker diseñó Avalon para funcionar en distintas plataformas anfitrionas sin alterar su estructura básica. Rheinmetall, por su parte, describe la interfaz del Boxer como suficientemente abierta para incorporar nuevos sistemas de misión con un enfoque cercano a la conexión directa. Esa combinación puede reducir el tiempo entre la prueba de una función autónoma y su incorporación a vehículos ya en servicio.
El Ejército Australiano recibe 211 vehículos Boxer 8×8 del programa LAND 400 Fase 2, adjudicado en 2018, y prevé mantener la flota durante unas tres décadas. La versión de reconocimiento de combate combina el chasis Boxer con la torreta Lance de Rheinmetall y un cañón automático MK30-2/ABM de 30 mm. Su arquitectura digital de control de fuego y observación ofrece al comandante y al artillero sistemas electroópticos estabilizados y permite intercambiar información táctica y de puntería a través de los sistemas de misión del vehículo.
Con drones bajo control de la propia tripulación, el Boxer podría enviar sensores por delante de la formación, sobre crestas, detrás de edificios o hacia zonas que sus sensores no pueden observar directamente. El vehículo podría permanecer bajo blindaje o a cubierto mientras los sistemas no tripulados inspeccionan rutas, posiciones enemigas sospechosas o terreno oculto.
Rheinmetall y Breaker no han revelado qué drones participaron en la demostración, cuál era su alcance de comunicaciones, qué cargas útiles empleaban, cuánto tiempo podían permanecer en vuelo ni qué grado de autonomía recibía cada aeronave. Por ese motivo, el nivel actual de madurez del sistema en condiciones de combate no puede determinarse por completo con la información disponible.
Varios sensores pueden acompañar al Boxer
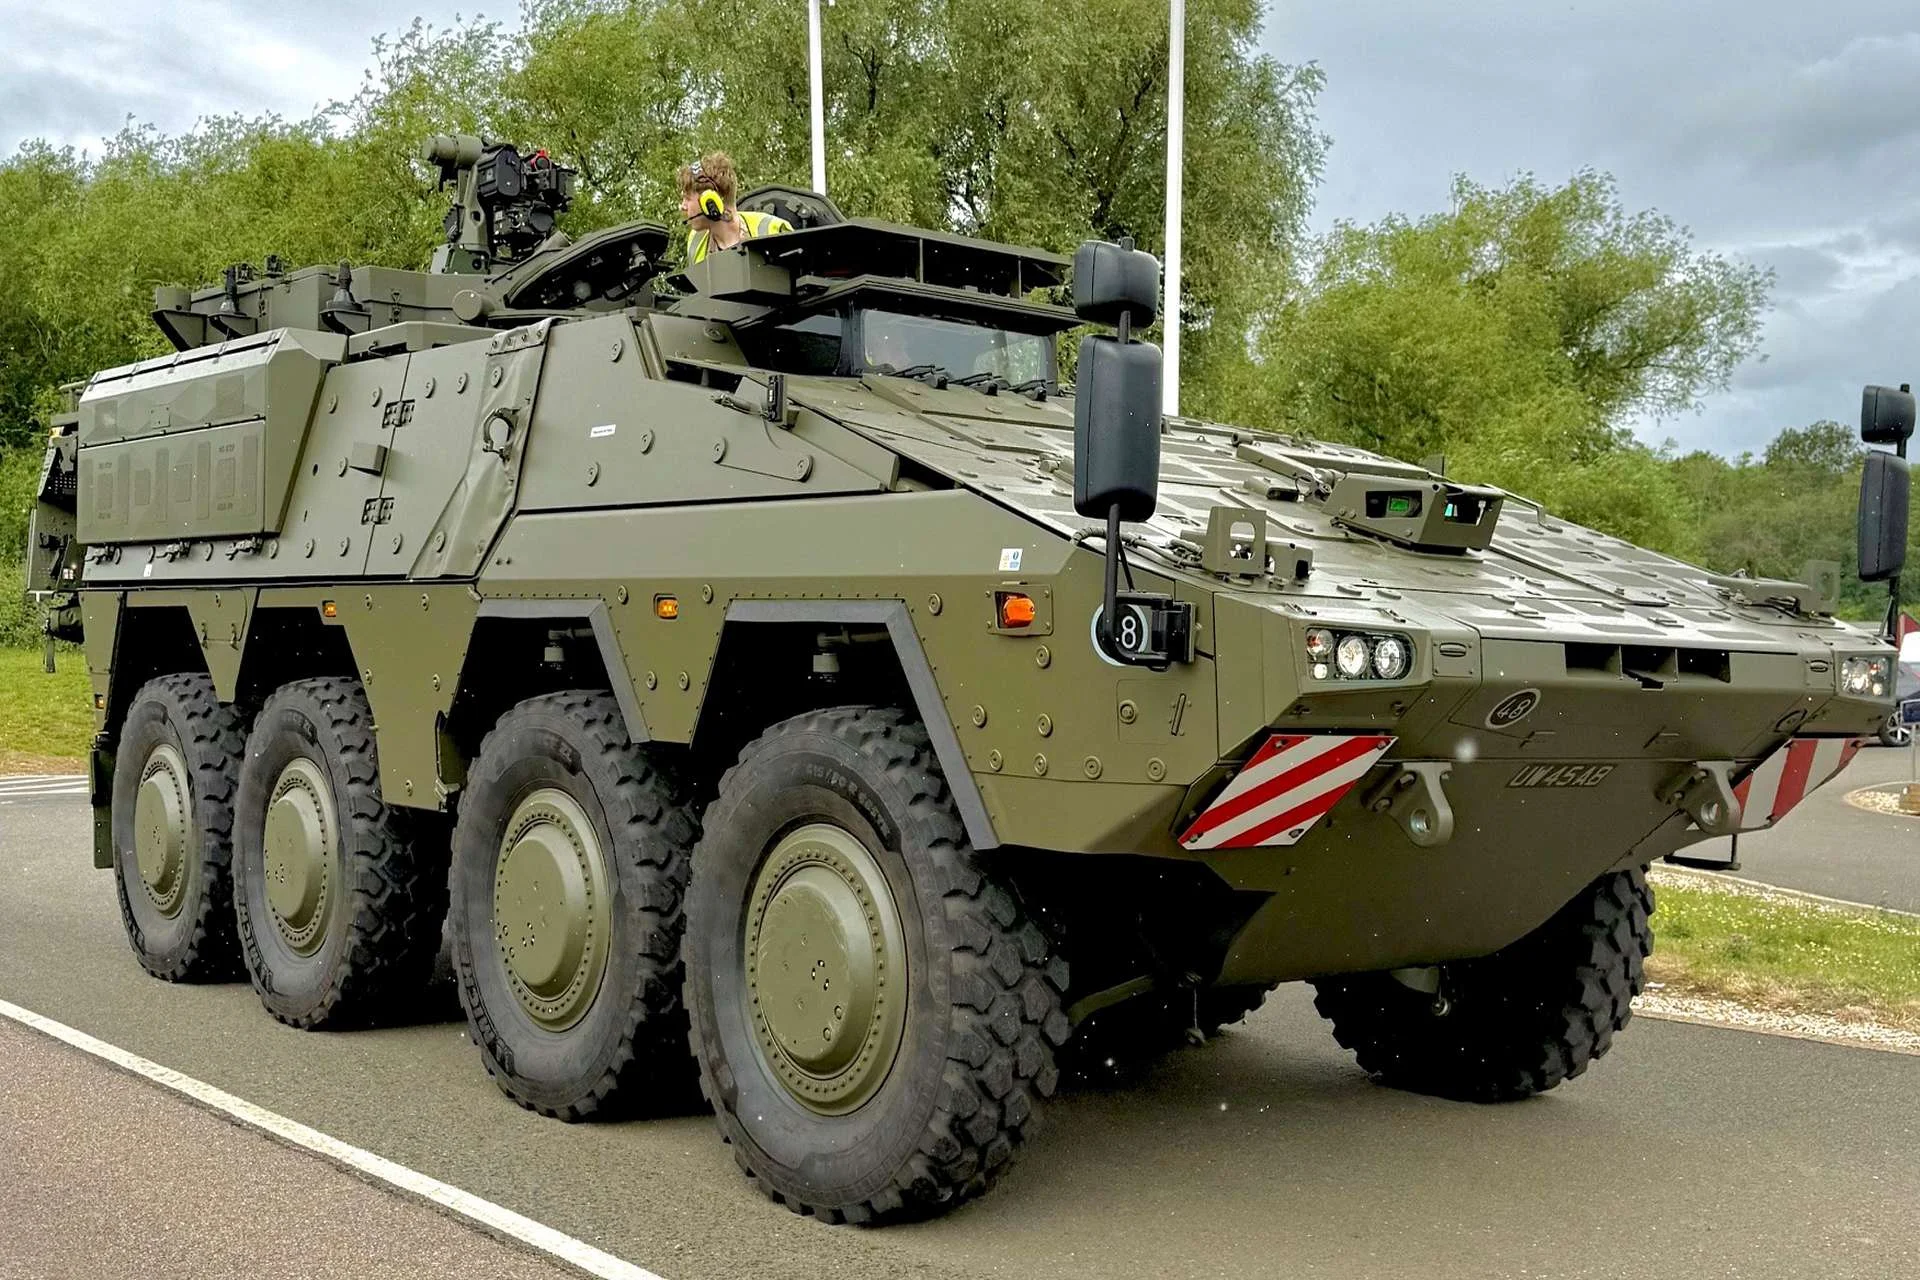
El interés táctico no se limita al control de una sola aeronave. Una tripulación de reconocimiento podría distribuir varios drones a lo largo de distintos ejes, mantener un sensor sobre una ruta mientras otro examina un contacto y redirigirlos a medida que cambia la maniobra del vehículo. Esa disposición puede ofrecer aviso anticipado sobre equipos antitanque, vehículos ocultos u obstáculos antes de que el Boxer entre en observación directa.
También abre la posibilidad de enviar sistemas no tripulados de menor riesgo a lugares donde la entrada de un vehículo blindado expondría a la tripulación y al propio vehículo. Los límites prácticos dependerán de la resistencia de las comunicaciones, de las condiciones de guerra electrónica y de la fiabilidad de la interacción por voz bajo ruido, presión y cambios tácticos rápidos.
Breaker plantea que cada Boxer pueda actuar como centro de su propia formación autónoma. Si Avalon mantiene su independencia respecto de la plataforma, la misma interfaz podría coordinar robots aéreos y terrestres sin vincular a la tripulación con un único tipo de dron. Para una flota prevista para otras tres décadas de servicio, las actualizaciones de software permitirían modificar la función de reconocimiento sin rediseñar de forma repetida los puestos de la tripulación.
El Ejército Australiano ya utilizó aeronaves no tripuladas junto con vehículos Boxer Block II para identificar objetivos durante el ejercicio Talisman Sabre 2025. La integración de Avalon llevaría esa lógica un paso más allá, porque la misma tripulación podría enviar varios sensores al frente sin asignar a un soldado a una consola de control independiente.
En el marco de la estrategia australiana de negación, que concede mayor peso a las operaciones litorales y a la defensa de los accesos del norte del país, una capacidad de este tipo podría ampliar el terreno observado y reducir la exposición de vehículos tripulados. Para Rheinmetall y Breaker, la siguiente prueba consiste en demostrar que la arquitectura conserva su utilidad bajo las condiciones de guerra electrónica previstas para operaciones de alta intensidad en el Indo-Pacífico.