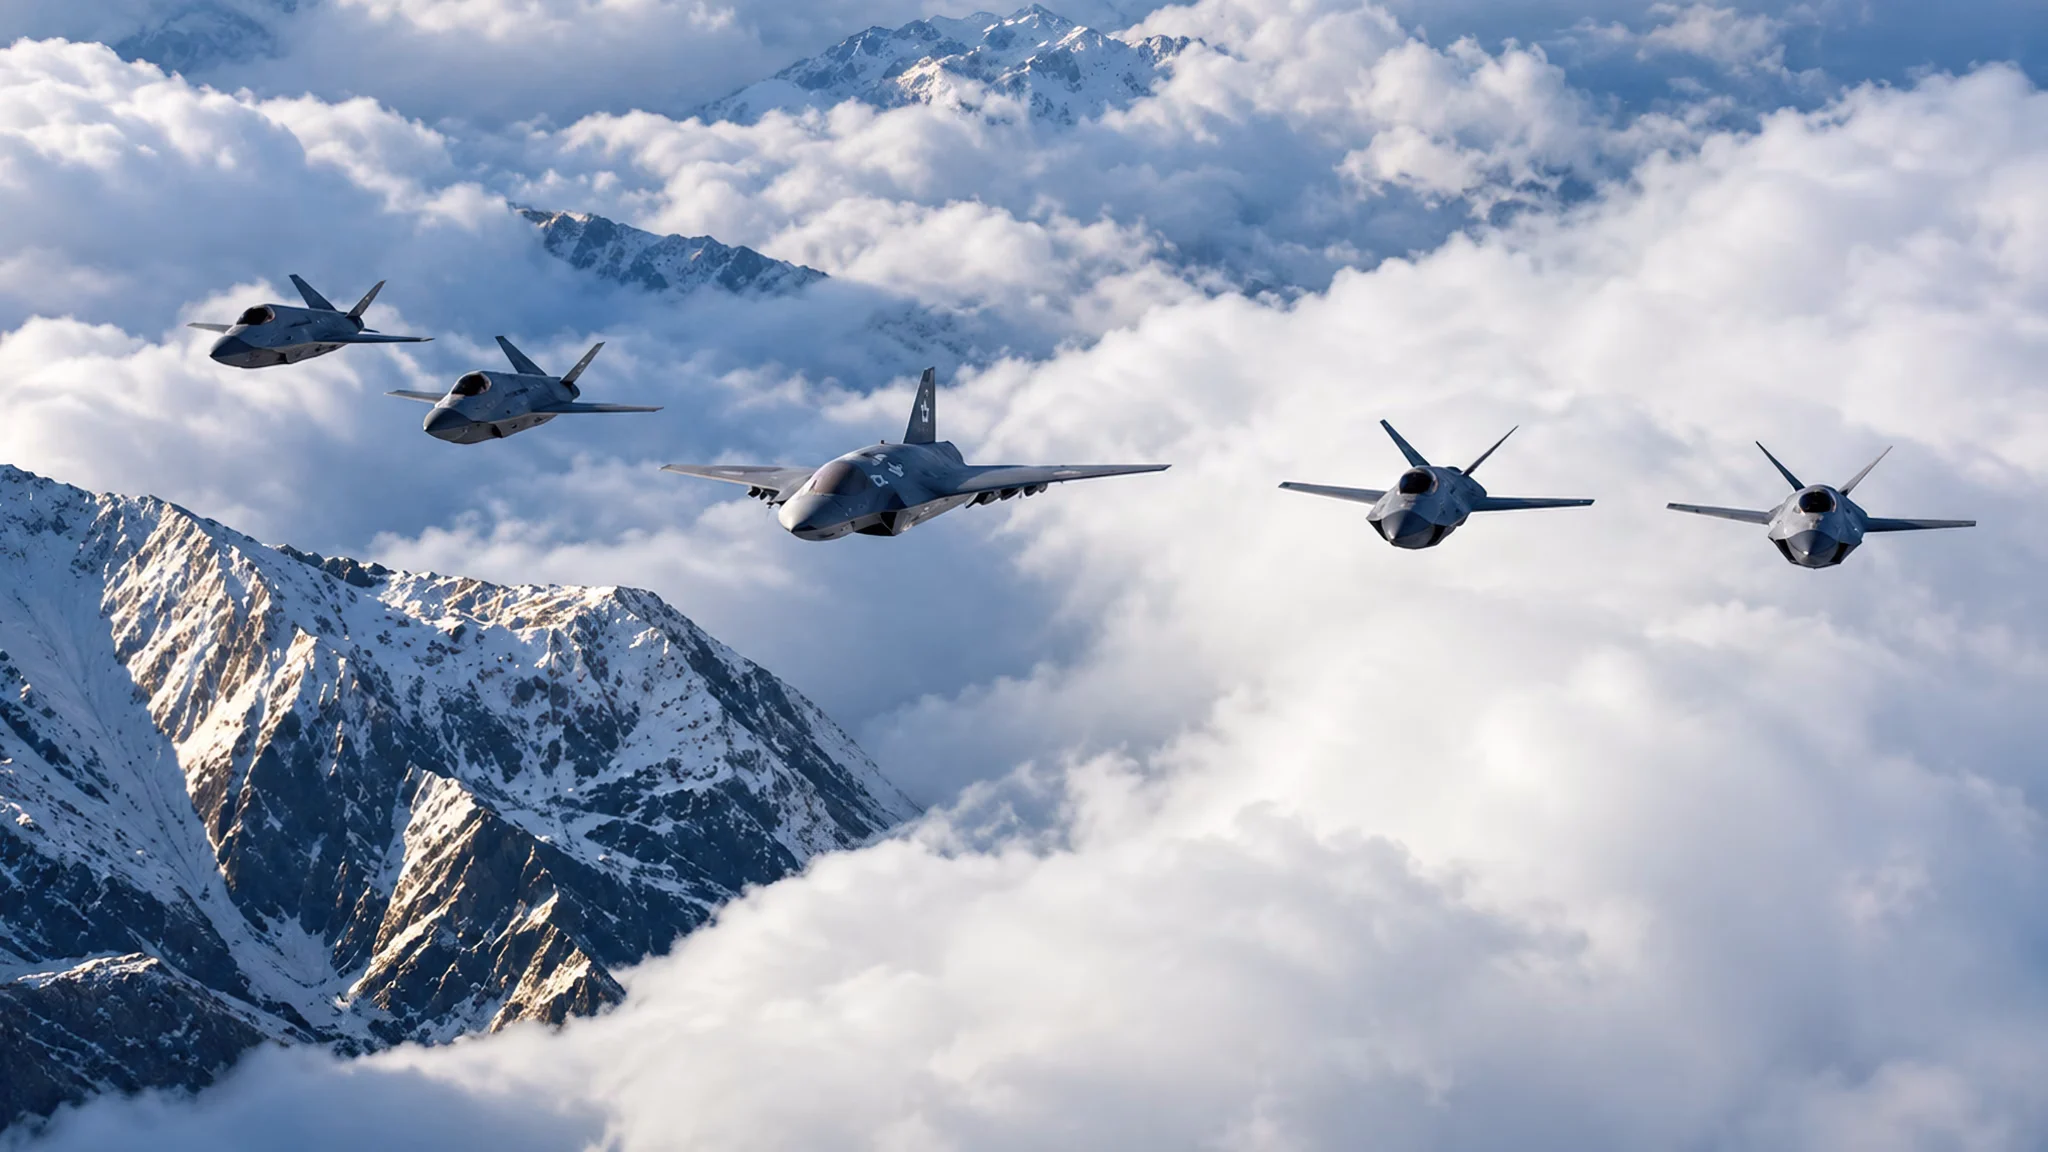
Un caza moderno puede detectar amenazas a grandes distancias, compartir información con otras aeronaves y atacar objetivos sin establecer contacto visual. Sin embargo, sus sensores están condicionados por la posición desde la que observan, el horizonte radar y la necesidad de proteger al piloto. Cuando una formación debe penetrar en una región defendida por misiles antiaéreos, aproximarse para identificar determinados objetivos aumenta la exposición de sus tripulaciones. La Fuerza Aérea estadounidense está desarrollando aeronaves autónomas capaces de asumir parte de esas tareas y transmitir información desde posiciones más avanzadas.
La dificultad consiste en conseguir que estas aeronaves trabajen juntas sin necesitar instrucciones constantes desde una estación de control. Un dron de reconocimiento debe mantener su trayectoria, interpretar los datos de sus sensores y transmitirlos mientras otros aparatos se desplazan por sectores diferentes. Las comunicaciones pueden interrumpirse, las amenazas cambian de posición y los sistemas de mando necesitan recibir información útil sin sobrecargar a los operadores. La autonomía debe permitir que cada aeronave ejecute sus funciones dentro de una misión coordinada.
El XQ-67A de General Atomics fue construido para investigar precisamente esa modalidad de empleo. Es un reactor experimental sin tripulación, desarrollado para transportar sensores fuera de las aeronaves de combate principales y apoyar sus operaciones. Su arquitectura permite integrar programas de control autónomo, computadoras de misión y enlaces de comunicaciones. A diferencia de un dron concebido exclusivamente para vigilancia, forma parte de una familia experimental destinada a desarrollar aeronaves capaces de colaborar con cazas y bombarderos.
La Fuerza Aérea estadounidense completó un nuevo ensayo del XQ-67A en el campo de pruebas de Nevada, mediante una operación conjunta del Laboratorio de Investigación de la Fuerza Aérea, AFRL, y la Unidad de Operaciones Experimentales del Mando de Combate Aéreo, ACC. La actividad fue anunciada el 27 de octubre de 2026 y pertenece al programa Demon APE, dedicado a evaluar las prestaciones y la eficacia de plataformas autónomas colaborativas. Durante el vuelo se probaron sensores, computadoras, alimentación eléctrica, refrigeración y comunicaciones de largo alcance, junto con escenarios de combate simulados.

El XQ-67A nació para llevar sensores por delante de los cazas
El programa comenzó a tomar forma en 2018, cuando la AFRL estudió una manera diferente de desarrollar aeronaves militares no tripuladas. En lugar de construir un aparato completamente nuevo para cada misión, los ingenieros propusieron utilizar una estructura básica común que pudiera adaptarse mediante módulos especializados. El proyecto recibió la denominación Low-Cost Attritable Aircraft Platform Sharing, o LCAAPS, y contemplaba variantes destinadas al reconocimiento y al transporte de armamento.
General Atomics desarrolló el XQ-67A bajo ese concepto. El avión utiliza un fuselaje alargado, alas de gran envergadura, una toma de aire superior y dos estabilizadores de cola inclinados. Su tren de aterrizaje convencional permite operar desde pistas preparadas y recuperar la aeronave después de cada misión. El diseño se concentra en ofrecer una plataforma reutilizable sobre la cual puedan instalarse diferentes equipos, con una arquitectura que facilite modificaciones durante su desarrollo.
La primera configuración recibió el nombre Off-Board Sensing Station, OBSS, porque estaba destinada a transportar sensores separados de los cazas tripulados. La idea permite situar una plataforma de reconocimiento en una posición avanzada mientras otros aviones conservan distancias más favorables respecto de las amenazas. El dron puede recopilar información y retransmitirla a través de enlaces tácticos, de manera que los pilotos dispongan de datos procedentes de lugares donde sus propios sensores no están situados.
El XQ-67A realizó su primer vuelo el 28 de febrero de 2024 desde las instalaciones de General Atomics en Gray Butte, cerca de Palmdale, California. Su desarrollo, construcción y primeras pruebas se completaron en poco más de dos años. La campaña inicial permitió comprobar las características básicas de vuelo y preparar la aeronave para integrar equipos de misión más complejos. La experiencia también proporcionó una base industrial para desarrollar otras plataformas que compartieran parte de su estructura y sus sistemas.

El vuelo de 2025 permitió al XQ-67A recibir órdenes durante una misión autónoma
La siguiente etapa consistió en integrar programas de autonomía desarrollados bajo control gubernamental. En julio de 2025, General Atomics realizó una prueba en el desierto de California en la que el XQ-67A utilizó un sistema autónomo conectado a un enlace táctico de datos. Durante el vuelo, la aeronave recibió actualizaciones de información y órdenes relacionadas con la misión, mientras sus computadoras ejecutaban las funciones correspondientes. El ensayo permitió comprobar la interacción entre el control autónomo y los equipos de comunicaciones.
La diferencia entre pilotaje remoto y autonomía resulta fundamental. Un avión controlado remotamente recibe instrucciones continuas de un operador que determina sus movimientos. Una plataforma autónoma puede ejecutar determinadas tareas a partir de objetivos y restricciones previamente establecidos. Sus programas calculan maniobras y administran funciones de misión, mientras los operadores mantienen la supervisión y la posibilidad de intervenir. Este procedimiento reduce la cantidad de órdenes necesarias para controlar varias aeronaves al mismo tiempo.
El funcionamiento depende de la coordinación entre las computadoras de vuelo, los sensores y los enlaces de datos. Una aeronave puede recibir nueva información sobre la posición de otro participante y modificar su trayectoria dentro de las condiciones autorizadas. También puede transmitir observaciones a una plataforma tripulada o a un centro de mando. La utilidad militar de esta tecnología aumenta cuando varias aeronaves operan sobre áreas extensas y necesitan distribuir funciones de reconocimiento sin concentrar todas las decisiones en un único operador.
La prueba de julio de 2025 incorporó ese intercambio de información mediante sistemas de autonomía de referencia gubernamentales. Los ingenieros también examinaron las funciones de alimentación eléctrica, gestión térmica y procesamiento de datos. Estos equipos adquieren importancia conforme aumenta la cantidad de sensores y funciones informáticas instalados en el avión. Cada procesador necesita potencia eléctrica y produce calor, mientras las comunicaciones y los sensores comparten recursos limitados dentro de un fuselaje relativamente compacto.

La prueba de Nevada conectó un avión real con amenazas y aeronaves simuladas
El nuevo vuelo realizado en Nevada amplió la experimentación mediante el proyecto Demonstration of ACP Performance and Effectiveness, denominado Demon APE. La AFRL y la unidad experimental del ACC integraron en el XQ-67A sistemas de misión preparados para funcionar conjuntamente durante escenarios operativos complejos. El programa se concentra en la capacidad de las aeronaves autónomas para obtener, procesar y compartir información relevante para otras plataformas de combate.
Una de las características de la prueba fue el empleo de comunicaciones Beyond Line-of-Sight, o BLOS, que permiten establecer enlaces más allá del alcance visual directo de radio. Esta capacidad resulta necesaria cuando una aeronave opera lejos de su estación terrestre o cuando los participantes están distribuidos sobre grandes distancias. Los enlaces permiten transmitir información y mantener funciones de mando mediante una infraestructura que supera las limitaciones de las comunicaciones directas entre dos plataformas.
La otra parte del ensayo utilizó una arquitectura de simulación denominada Live, Virtual and Constructive, LVC. Este procedimiento combina aeronaves reales, equipos virtuales operados en simuladores y participantes generados por computadora. El XQ-67A pudo interactuar con un escenario que incluía elementos simulados sin necesidad de desplegar físicamente todos los aviones y amenazas representados. Los ingenieros pudieron así evaluar su comportamiento dentro de una situación táctica de mayor complejidad que la correspondiente al vuelo de una sola aeronave.
La combinación permitió examinar cómo los programas autónomos procesan y retransmiten información durante operaciones distribuidas. La AFRL utiliza arquitecturas gubernamentales denominadas Autonomy Government Reference Architecture y Agile Mission Suite Government Reference Architecture para organizar la integración de diferentes aplicaciones y sistemas. Su empleo facilita conectar componentes desarrollados por distintos proveedores sin construir una arquitectura informática exclusiva para cada aeronave.

La unidad experimental del ACC prepara el empleo de drones junto a los cazas
La participación del Mando de Combate Aéreo incorpora una dimensión operativa al programa. Su Unidad de Operaciones Experimentales fue establecida en junio de 2025 dentro de la estructura de la 53.ª Ala, en Nellis, Nevada, para desarrollar procedimientos de empleo de aeronaves de combate colaborativas. Su personal trabaja con plataformas no tripuladas, equipos de mando y sistemas de autonomía para determinar cómo pueden integrarse en las operaciones de las unidades de combate.
Esta actividad está relacionada con el programa Collaborative Combat Aircraft, CCA, mediante el cual la Fuerza Aérea prepara aeronaves autónomas destinadas a acompañar a sus cazas. General Atomics desarrolló el YFQ-42A a partir de la experiencia adquirida con el XQ-67A, mientras Anduril construyó el YFQ-44A. Ambos representan configuraciones orientadas al combate, con funciones diferentes de las del demostrador de reconocimiento. El YFQ-42A realizó sus primeros vuelos durante agosto de 2025 y avanzó posteriormente hacia pruebas de autonomía de misión.
El XQ-67A conserva una función experimental específica dentro de ese desarrollo. Permite instalar nuevas computadoras, sensores y programas de autonomía para evaluar su comportamiento antes de trasladar determinadas tecnologías a plataformas destinadas al servicio. Esta separación también facilita realizar modificaciones frecuentes sin interrumpir los ensayos de los aviones de combate colaborativos. Los trabajos de Nevada se concentran especialmente en las funciones de reconocimiento y transmisión de información que podrían desempeñar aeronaves situadas por delante de una formación tripulada.
La relación entre sensores, comunicaciones y autonomía será decisiva para ese empleo. Un dron avanzado debe recopilar información, determinar qué datos necesita transmitir y mantener su misión mientras las aeronaves tripuladas realizan otras tareas. Los pilotos podrán recibir información procedente de sensores situados a mayor distancia y utilizarla para planificar maniobras, modificar rutas o preparar ataques. El XQ-67A continuará participando en estas investigaciones mediante el programa Demon APE, con sus sistemas de misión conectados a enlaces de largo alcance y entornos de simulación que permiten evaluar la coordinación de plataformas distribuidas.