La vigilancia militar del fondo marino presenta dificultades muy diferentes de las operaciones realizadas por aviones y buques de superficie. A varios miles de metros de profundidad, la presión del agua exige estructuras especialmente resistentes, la oscuridad impide utilizar cámaras convencionales a grandes distancias y las señales de navegación por satélite no penetran hasta las aeronaves submarinas. Un vehículo que desciende para inspeccionar el lecho oceánico debe conocer su posición, detectar obstáculos y completar su recorrido con una autonomía considerable, incluso cuando no puede mantener comunicaciones continuas con sus operadores.
Los sistemas de reconocimiento submarino recurren principalmente a sensores acústicos para examinar el entorno. Los sonares pueden obtener imágenes del fondo, localizar objetos y registrar cambios en el relieve. Los equipos de navegación inercial calculan el desplazamiento del vehículo, mientras otros instrumentos miden su velocidad respecto del lecho marino. La combinación permite recorrer sectores extensos sin depender de un cable conectado a un buque. Estos procedimientos resultan particularmente útiles para inspeccionar rutas submarinas, localizar minas y estudiar instalaciones situadas a grandes profundidades.
Elbit Systems ha incorporado esta tecnología a su catálogo naval mediante la adquisición de International Submarine Engineering, conocida como ISE. La empresa canadiense, fundada en 1974 y establecida en el área de Vancouver, acumula más de cincuenta años de experiencia en robótica submarina. Sus ingenieros han desarrollado vehículos autónomos, equipos operados remotamente y sistemas informáticos para navegación bajo el agua. Hasta octubre de 2026, ISE había entregado más de 250 vehículos submarinos a clientes de más de veinte países.
La compra se completó el 20 de octubre de 2026. Dos semanas después, Elbit llevó sus nuevas capacidades submarinas a Euronaval, celebrada en París del 3 al 6 de noviembre. La presentación reunió los vehículos autónomos procedentes de ISE con la familia de embarcaciones no tripuladas Seagull y los sistemas navales de reconocimiento de la compañía israelí. El resultado amplía su oferta de vigilancia marítima desde la superficie hasta el lecho oceánico, con plataformas concebidas para recopilar información, inspeccionar infraestructuras y participar en operaciones de guerra antisubmarina.

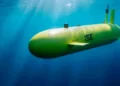
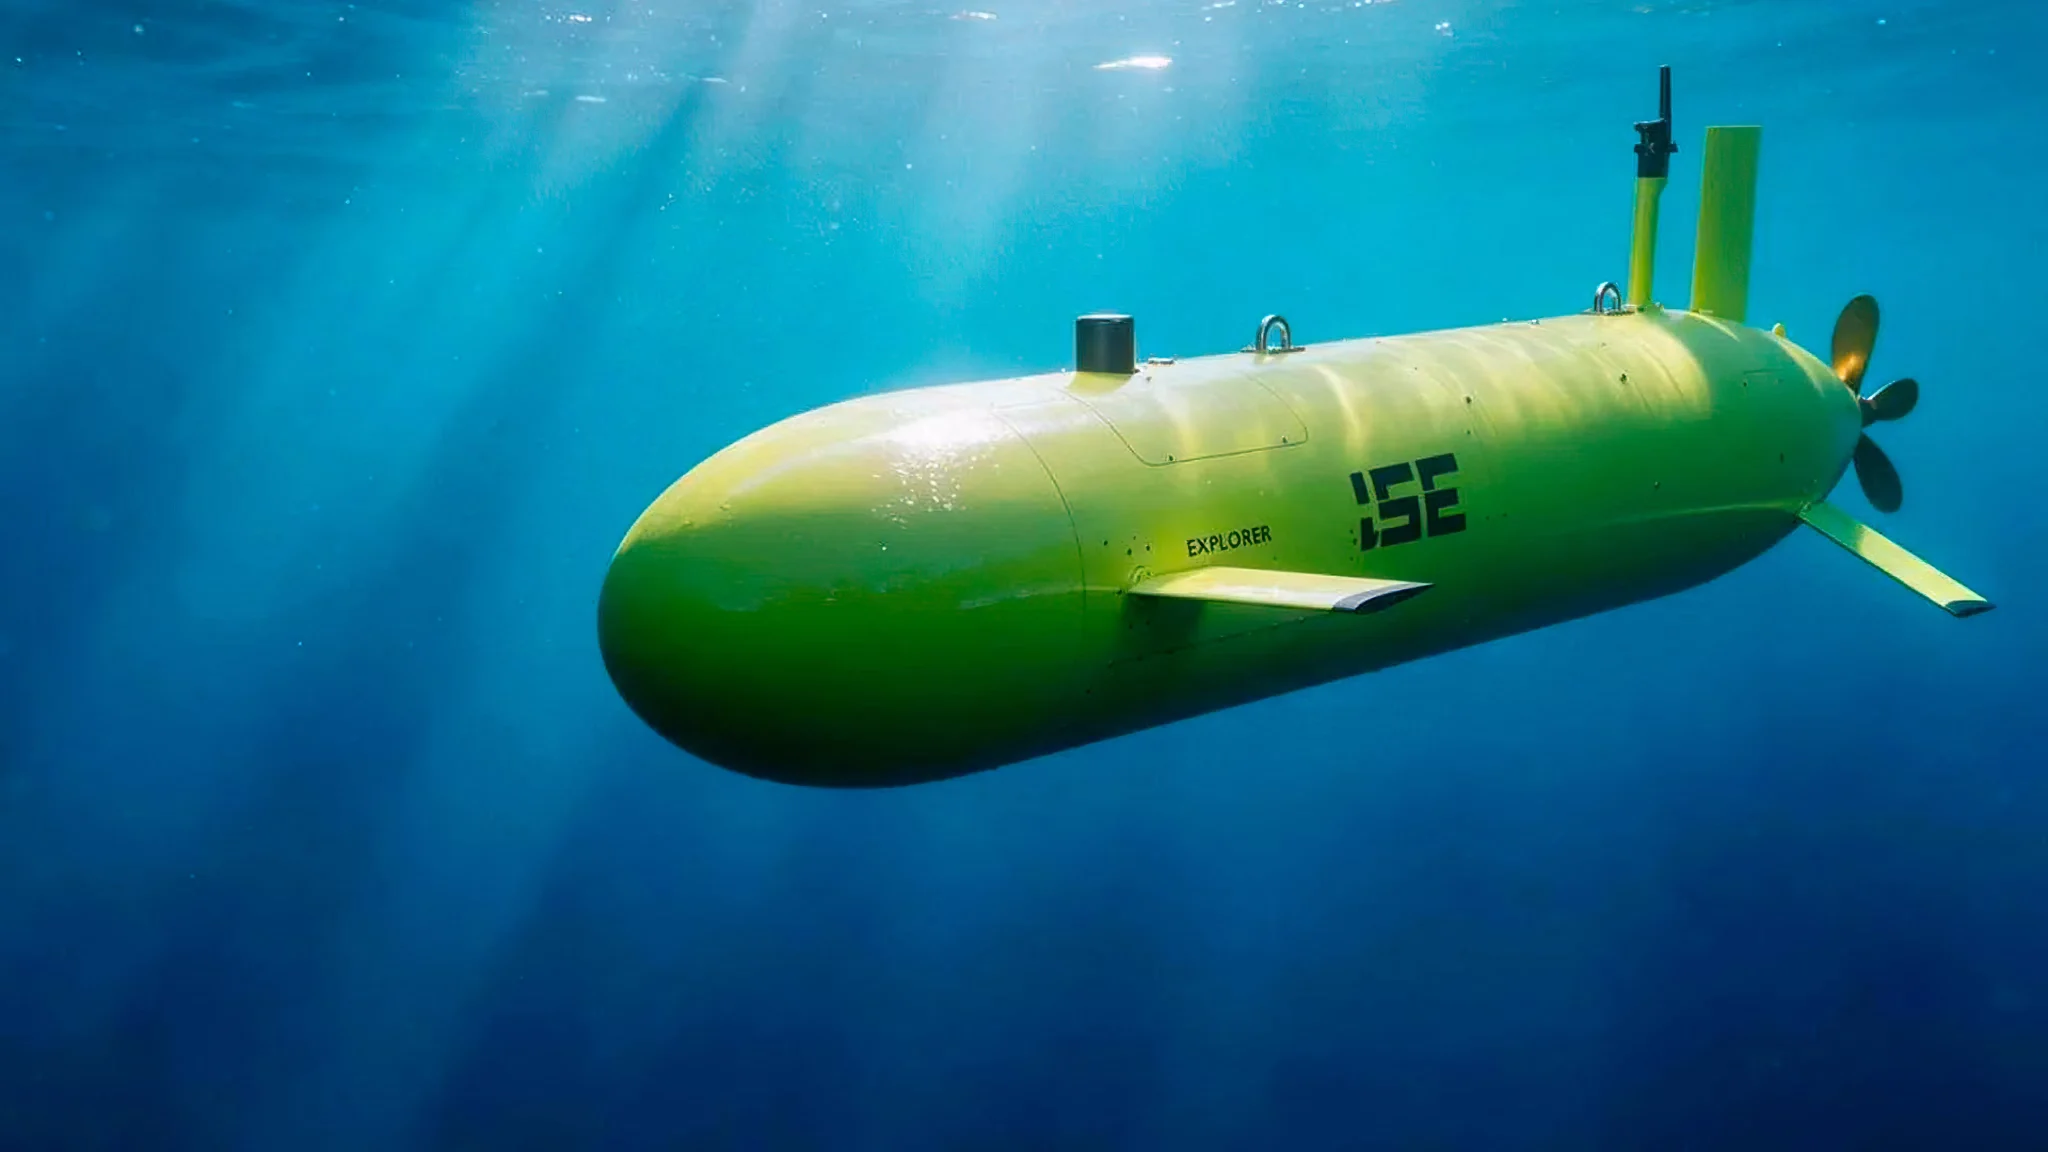
El Explorer puede descender a 6.000 metros y permanecer varios días bajo el agua
Entre los desarrollos incorporados por Elbit figura la familia Explorer, que ISE comenzó a desarrollar en 2002. El vehículo utiliza un fuselaje cilíndrico con secciones intercambiables, superficies de control y propulsión eléctrica mediante hélice. Dependiendo de la configuración, su longitud varía entre 4,5 y 7,5 metros, con un diámetro de 74 centímetros y un peso comprendido entre 620 y 1.700 kilogramos. La familia incluye versiones preparadas para descender a 3.000 y 6.000 metros, donde los componentes deben soportar presiones hidrostáticas extremadamente elevadas.
La autonomía es una de sus características principales. Las diferentes configuraciones del Explorer pueden permanecer entre 24 y 115 horas en operación, con recorridos de entre 160 y 600 kilómetros por carga. Utilizan baterías de iones de litio con capacidades de 18 a 48 kilovatios-hora, distribuidas en módulos que pueden añadirse o retirarse según la misión. La velocidad de exploración oscila entre 0,75 y 2,5 metros por segundo. El vehículo también puede realizar giros con un radio aproximado de cinco metros y mantener trayectorias próximas al fondo marino.

Los sensores cambian según el trabajo previsto. El sonar multihaz permite obtener perfiles batimétricos del fondo y reconstruir su relieve. El sonar de barrido lateral registra las características acústicas de superficies extensas y facilita la localización de objetos. Para investigaciones más detalladas, el Explorer puede incorporar sonar de apertura sintética, perfiladores del subsuelo, magnetómetros, cámaras de alta definición y escáneres láser. El espacio interior está preparado para alojar estas cargas sin reconstruir la estructura principal de la aeronave submarina.
La navegación combina sistemas inerciales, sensores de profundidad y equipos Doppler que miden el desplazamiento respecto del fondo. También puede recibir correcciones acústicas mediante sistemas de posicionamiento submarino. Mientras permanece sumergido, el vehículo ejecuta las trayectorias programadas y utiliza sus sensores para mantener la separación respecto del terreno. Cuando emerge, puede recuperar una referencia mediante navegación por satélite y utilizar comunicaciones de radio. Esta arquitectura permite efectuar exploraciones prolongadas con intervención limitada desde la superficie.
Las minas navales y los cables submarinos requieren reconocimiento detallado del fondo
La localización de minas navales constituye una de las principales aplicaciones militares de estos vehículos. Una mina puede descansar sobre el fondo o permanecer suspendida a determinada profundidad mediante un sistema de fondeo. Los equipos de reconocimiento deben distinguir esos objetos de rocas, restos metálicos y otras estructuras presentes en el entorno. Los sonares permiten examinar zonas extensas y registrar posiciones que posteriormente pueden verificarse mediante sensores adicionales o vehículos especializados.
La utilización de drones autónomos modifica el procedimiento de reconocimiento. Un buque especializado puede mantener cierta distancia respecto de la zona investigada mientras el vehículo submarino recorre trayectorias preestablecidas. Los datos acústicos obtenidos permiten elaborar mapas de contactos y establecer sectores que necesitan inspección adicional. Esta separación disminuye la exposición directa de la tripulación durante las primeras fases de una operación de contramedidas contra minas, aunque las tareas de identificación definitiva y neutralización pueden exigir otros equipos.

Los oleoductos, gasoductos y cables de telecomunicaciones submarinos presentan necesidades similares de vigilancia. Su inspección exige conocer el recorrido de las instalaciones, observar el terreno que las rodea e identificar alteraciones físicas. Los sonares y sensores ópticos pueden registrar determinados cambios en esas estructuras, mientras los magnetómetros contribuyen a detectar objetos metálicos. Una aeronave submarina autónoma puede recorrer segmentos extensos para localizar puntos que posteriormente requieran una inspección más cercana mediante vehículos operados a distancia.
Esta tecnología ya acumulaba experiencia en aplicaciones científicas e hidrográficas antes de pasar al catálogo de Elbit. El primer Explorer fue probado en 2003 y entregado al instituto oceanográfico francés Ifremer. Posteriormente, la familia fue adquirida por instituciones como la Universidad de Bremen, la Administración Nacional Oceánica y Atmosférica estadounidense y la Guardia Costera de Japón. Sus misiones comprendieron cartografía submarina, exploración científica y levantamientos del fondo marino. La experiencia adquirida en estas operaciones constituye la base de las futuras configuraciones destinadas al reconocimiento militar.
El Seagull permitirá combinar reconocimiento submarino y vigilancia de superficie
La incorporación de ISE también permite relacionar los vehículos submarinos con una plataforma que Elbit lleva años desarrollando: el Seagull. Esta embarcación no tripulada de doce metros puede permanecer más de cuatro días navegando y utiliza cargas de misión intercambiables para reconocimiento, vigilancia marítima, contramedidas contra minas y guerra antisubmarina. Sus equipos incluyen sonares remolcados, sensores electroópticos y enlaces de comunicaciones por radio y satélite. El sistema de mando puede establecerse en tierra, a bordo de otro buque o en una instalación móvil.
El Seagull incorporó en abril de 2020 el sonar remolcado activo-pasivo TRAPS-USV, desarrollado por GeoSpectrum Technologies. Durante los ensayos, el sistema realizó operaciones de despliegue y recuperación, navegación con el sonar remolcado a diferentes velocidades y transmisiones acústicas con distintos niveles de potencia. Esta instalación permite efectuar tareas de búsqueda y seguimiento de submarinos desde una embarcación no tripulada. El Seagull también admite equipos de sonar de apertura sintética para examinar objetos y características del fondo marino.

La combinación de ambos tipos de plataforma permitirá organizar misiones con funciones diferenciadas. El vehículo submarino podrá explorar el fondo mediante sus sensores y almacenar los datos obtenidos, mientras el Seagull realizará vigilancia de superficie, mantendrá enlaces de comunicación y proporcionará apoyo a las operaciones. Las restricciones de transmisión bajo el agua obligan a utilizar comunicaciones acústicas de capacidad limitada o intercambiar grandes volúmenes de información cuando el vehículo establece un enlace apropiado. La coordinación dependerá, por tanto, de los procedimientos de misión y de la integración entre los equipos de navegación y mando.
Elbit está desarrollando esa arquitectura para combinar plataformas autónomas, sensores, comunicaciones y sistemas de gestión de misiones dentro de una misma organización naval. El conjunto también contempla cooperación entre embarcaciones tripuladas y vehículos sin tripulación, con procedimientos de lanzamiento, recuperación y control desde instalaciones compartidas. En Euronaval 2026, la empresa reunió su experiencia operativa con los Seagull y la tecnología submarina de ISE, cuya familia Explorer ya dispone de configuraciones para exploraciones de hasta 6.000 metros. La incorporación abre una nueva etapa de integración industrial entre los equipos de reconocimiento del fondo oceánico y las plataformas de vigilancia naval de superficie.